Métodos de cálculo de Fire
El Fire Mapping responde a una pregunta básica en cada punto del Mapping: ¿detectaría un Fire Detector un fuego en este lugar?
Kryptos ofrece tres métodos de cálculo de Fire: Puntual, Area de Fire (fija) y Area de Fire (variable). Se diferencian en cómo se detecta un fuego y, en los métodos Fire Area, en qué parte del fuego debe ver un Detector para que se considere detectado.
El método elegido cambia la Coverage de detección que se obtiene, y debe ajustarse a la filosofía de seguridad del proyecto y a sus requisitos de detección de incendios.
Atención
El método de cálculo se ajusta por separado para cada Area, en Método de detección de Fire dentro de los Ajustes del Area. Al cambiar el método o cualquiera de sus datos, se vuelven a calcular todas las Configurations de Fire de esa Area.
Puntual
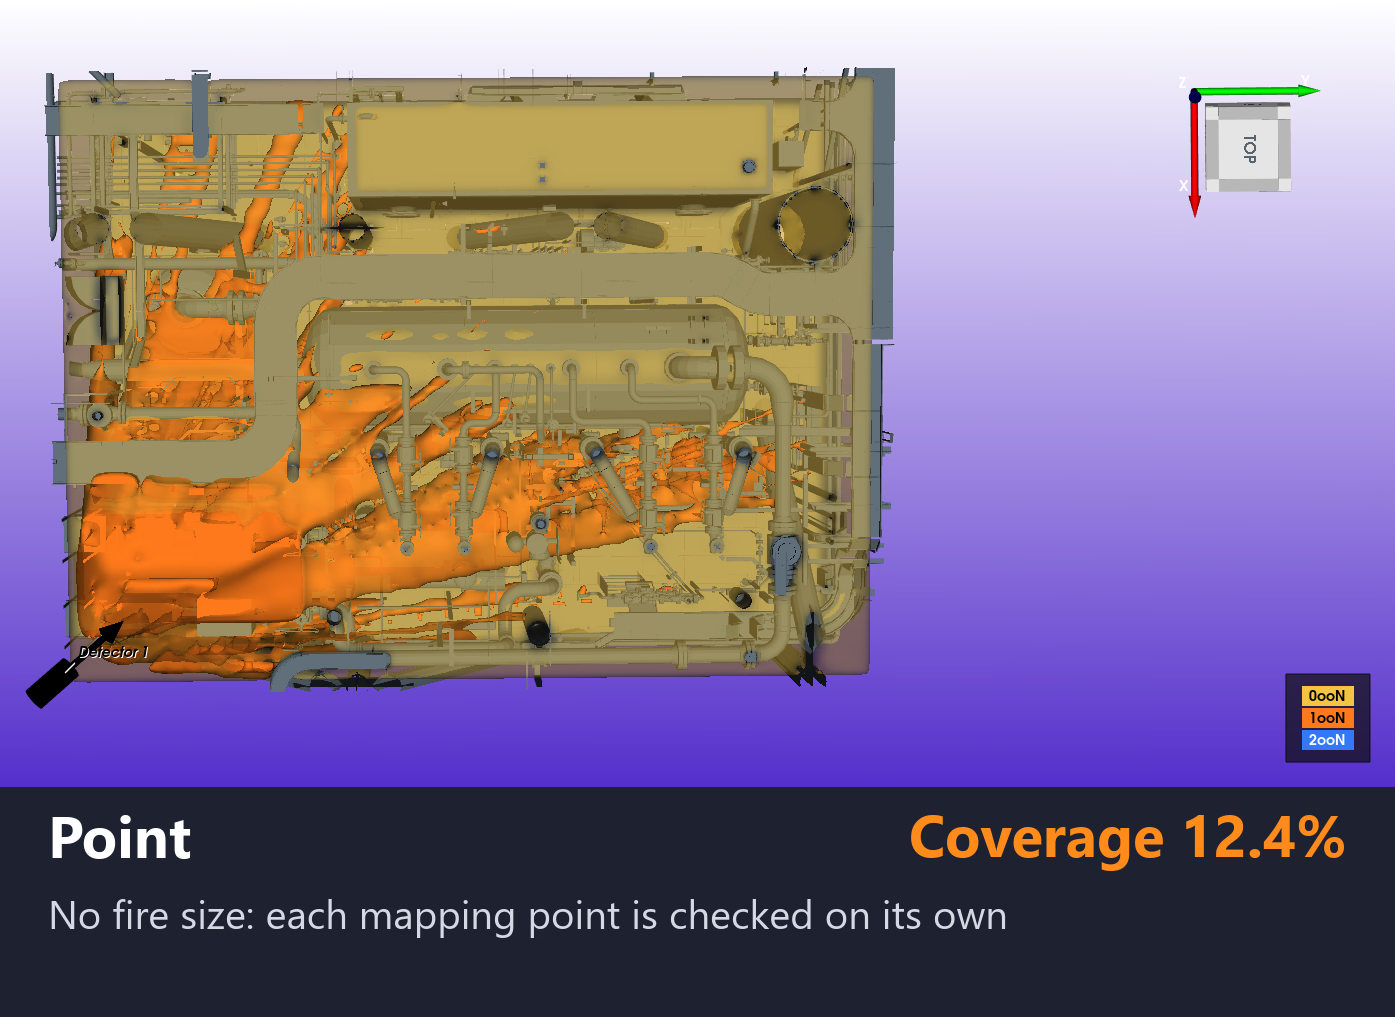
El método Puntual calcula la Coverage geográfica dividiendo el volumen del Risk Grade en un conjunto de puntos del Mapping muy próximos entre sí. Estos puntos son los lugares donde se evalúa la Coverage; no representan el tamaño ni la forma de un fuego.
Kryptos evalúa los puntos del Risk Grade que quedan fuera de la Geometry 3D de la planta. La separación entre puntos es de 0,1 m en los ejes X e Y, y de 0,25 m en el eje vertical Z.
En cada punto del Mapping, Kryptos comprueba si un Detector ve el punto en línea directa y si el punto está dentro del alcance de detección del Detector para ese Risk Grade.
Un punto solo se considera cubierto cuando se cumplen las dos condiciones. Si no, ese Detector no lo cubre. Un punto no puede estar cubierto a medias.
La Coverage de detección total es, simplemente, el porcentaje de puntos del Mapping válidos que cubren los Detectors de la Configuration.
Características
- Cómo se representa el fuego: como un solo punto, sin medidas de fuego.
- Requisito de visibilidad: el Detector debe ver el punto del Mapping.
- Alcance de detección: el punto debe estar dentro del alcance del Detector que corresponda.
El método Punto es útil cuando el estudio busca la Coverage geográfica sin representar un fuego de un tamaño concreto.
Area de Fire (fija)
El método Area de Fire (fija) tiene en cuenta el tamaño real de un fuego que ve el Detector, en lugar de tratar cada punto por separado para la detección.
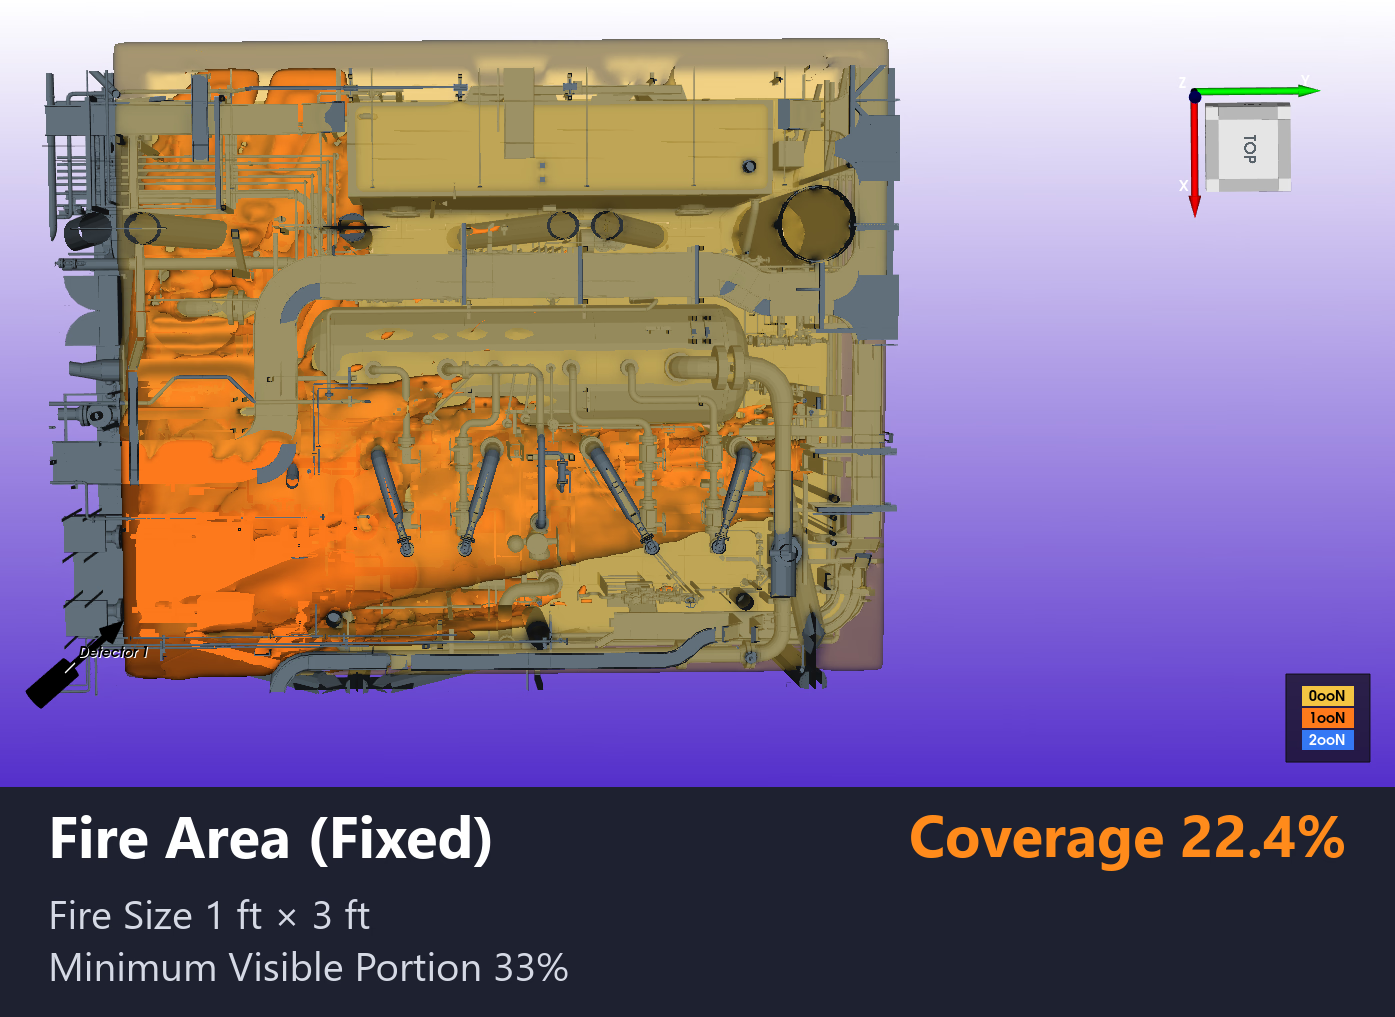
En cada punto del Mapping, Kryptos evalúa una superficie de fuego rectangular definida por el Tamaño del Fire, indicado como ancho y alto. El Detector debe ver una parte suficiente de esta superficie para que el fuego se considere detectado.
La parte visible exigida se indica en Porción visible mínima (%). A diferencia del método variable, este requisito es siempre el mismo, sea cual sea la distancia entre el fuego y el Detector.
Por ejemplo, si la parte visible exigida es del 100 %, el Detector debe ver toda la superficie de fuego definida. Si es del 50 %, debe ver al menos la mitad, siempre dentro del alcance de detección del Detector y de los demás criterios de detección que se apliquen.
Características
- Cómo se representa el fuego: como una superficie de fuego rectangular de un ancho y un alto dados.
- Requisito de visibilidad: una parte indicada de la superficie de fuego debe verse para que la detección sea correcta.
- Efecto de la distancia: la parte visible exigida es la misma a cualquier distancia. Un fuego cerca del Detector y otro lejos (los dos dentro de su alcance) deben mostrar la misma parte visible (%) de su superficie para considerarse detectados.
- Alcance de detección: el fuego debe seguir estando dentro del alcance de detección del Detector.
El método fijo es adecuado cuando la filosofía de seguridad del proyecto indica un requisito de visibilidad constante para el tamaño de fuego evaluado.
Consejo
La parte visible exigida debe elegirse según la filosofía de detección de incendios del proyecto. Un requisito del 100 % es más estricto con los obstáculos que un porcentaje menor, que acepta que parte de la superficie de fuego quede tapada.
Area de Fire (variable)
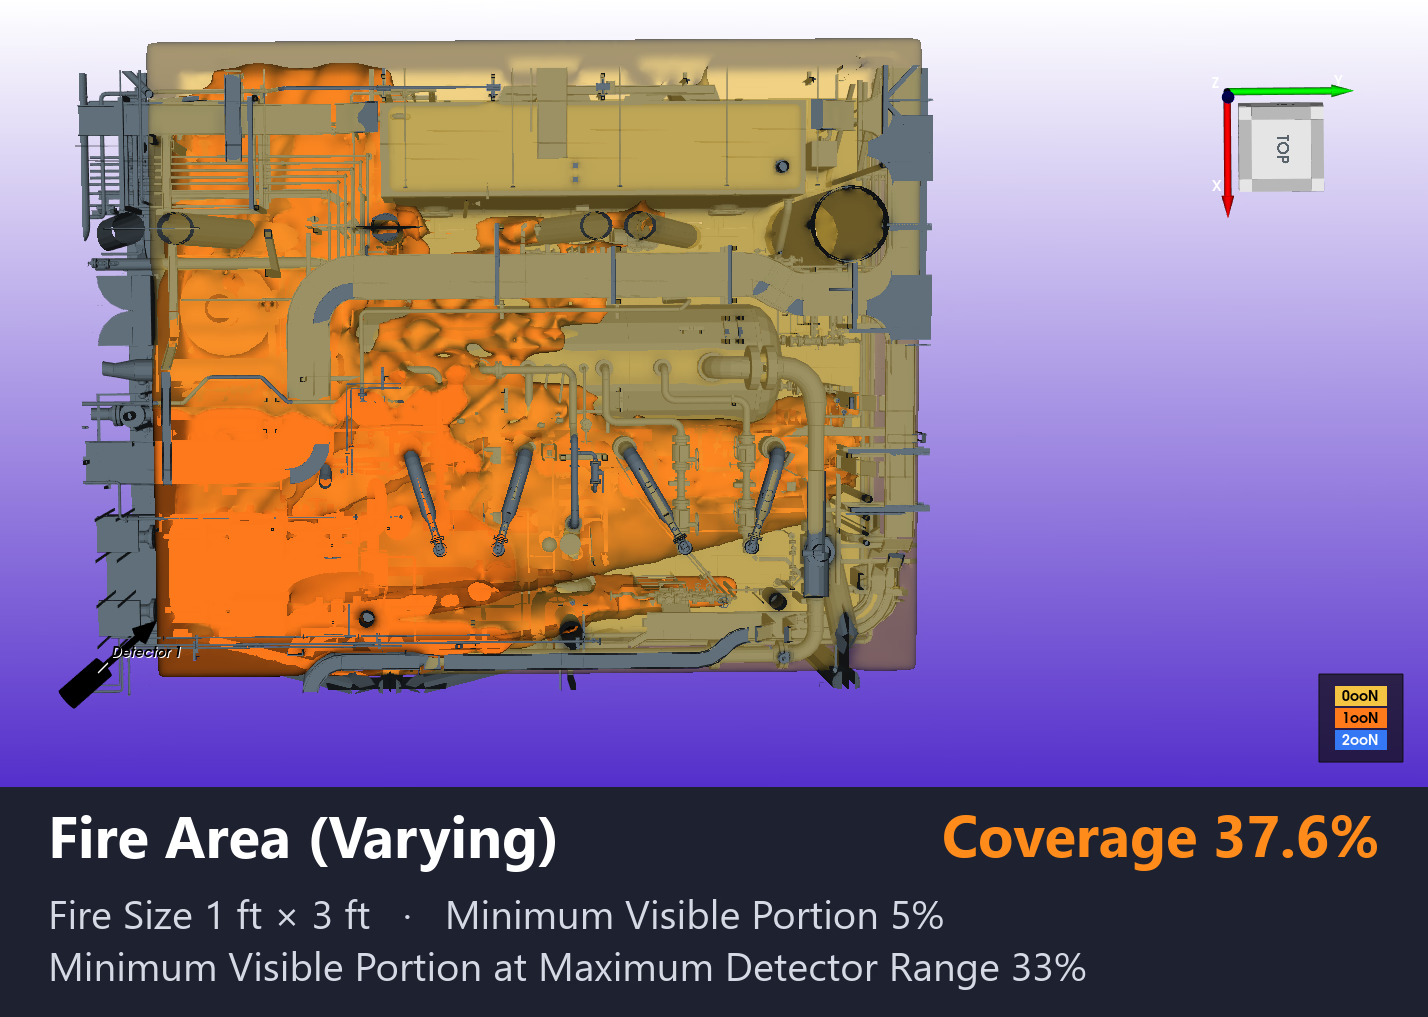
El método Area de Fire (variable) también representa el fuego como un rectángulo de un ancho y un alto dados. Pero, a diferencia del método fijo, la parte de la superficie de fuego que debe ver el Detector cambia con la distancia entre el fuego y el Detector.
Este método tiene en cuenta una ley física sencilla: la radiación que recibe un Detector disminuye con el cuadrado de la distancia (ley del inverso del cuadrado). Cuanto más cerca está el fuego del Detector, más radiación recibe. Por eso, a poca distancia puede bastar con ver una parte más pequeña del fuego para detectarlo.
La parte visible exigida se fija en el alcance de detección máximo del Detector y va bajando a medida que el fuego se acerca. Kryptos aplica además un requisito de visibilidad mínima, elegido por el usuario, para que la parte visible exigida no baje de un valor dado a corta distancia.
Datos
El método Fire Area (variable) usa estos datos:
- Tamaño del Fire — el ancho y el alto de la superficie de fuego que se evalúa en cada punto del Mapping.
- Porción visible mínima (%) al alcance máximo del Detector — la parte mínima de la superficie de fuego que debe verse cuando el fuego está en el alcance de detección máximo del Detector.
- Porción visible mínima (%) — el límite más bajo de la parte visible exigida cuando el fuego se acerca al Detector.
Cómo cambia el requisito con la distancia
El método Fire Area (variable) usa la ley del inverso del cuadrado para ajustar la parte visible exigida según la distancia entre el fuego y el Detector. El requisito se fija en el alcance de detección máximo del Detector y baja a medida que el fuego se acerca.
El cálculo sigue tres principios:
- En el alcance de detección máximo, la parte visible exigida es la indicada en Porción visible mínima (%) al alcance máximo del Detector.
- A menor distancia, la parte visible exigida baja según la ley del inverso del cuadrado. Por ejemplo, a la mitad del alcance máximo, el requisito calculado es un cuarto del valor indicado para el alcance máximo, antes de aplicar el límite mínimo.
- A distancias aún menores, la Porción visible mínima (%) elegida por el usuario actúa como suelo. La parte visible exigida no puede bajar de ese valor, por muy cerca que esté el fuego del Detector.
Por ejemplo, suponga estos valores:
- Porción visible mínima (%) al alcance máximo del Detector 100 %
- Porción visible mínima (%) 25 %
- Alcance máximo del Detector: 40 m
En el alcance máximo de 40 m, la parte visible exigida es del 100 %. A 20 m, la mitad del alcance máximo, la ley del inverso del cuadrado reduce el requisito calculado al 25 %. A menos de 20 m, el requisito calculado bajaría del 25 %, así que el suelo de visibilidad mínima lo mantiene en el 25 %.
Así, la parte visible exigida baja con la distancia, pero nunca por debajo del mínimo que indica el usuario.
El requisito de visibilidad y el alcance de detección son cosas distintas. Reducir la parte visible exigida permite detectar un fuego aunque una parte mayor de su superficie esté tapada, pero no amplía el alcance de detección máximo del Detector. Un fuego fuera de ese alcance no se considera cubierto por el Detector.
Atención
La Parte visible mínima (%) no puede superar la Parte visible mínima (%) en el alcance máximo del Detector.
El método variable reduce la parte visible exigida a medida que el fuego se acerca al Detector, sin bajar del límite de visibilidad mínima. Poner el mínimo por encima del valor exigido en el alcance máximo iría en contra de esa idea, por eso Kryptos no acepta ese valor.
Consejo
El método variable es útil cuando el estudio debe tener en cuenta cómo afecta la distancia a la radiación que recibe un Detector. El requisito de visibilidad en el alcance máximo y el límite de visibilidad mínima deben elegirse según la filosofía de seguridad del proyecto.
Comparar los tres métodos
| Característica | Punto | Fire Area (fija) | Fire Area (variable) |
|---|---|---|---|
| Cómo se representa el fuego | Un solo punto del Mapping | Una superficie de fuego rectangular | Una superficie de fuego rectangular |
| Hacen falta medidas del fuego | No | Sí | Sí |
| Requisito de visibilidad para el Detector | El punto del Mapping debe verse | Una parte indicada de la superficie de fuego debe verse | Una parte de la superficie de fuego, que depende de la distancia, debe verse |
| El requisito cambia con la distancia | No se aplica | No | Sí, según la ley del inverso del cuadrado, con un suelo de visibilidad mínima |
| Límite de visibilidad mínima | No se aplica | La parte visible exigida, fija | Sí |
| Se respeta el alcance de detección | Sí | Sí | Sí |
Las imágenes de abajo muestran la Coverage del mismo Detector sobre el mismo Risk Grade con cada método. Debajo de cada imagen se indican el método, la Coverage y los datos usados.
Elegir un método de cálculo de Fire
El método de cálculo debe elegirse según la filosofía de seguridad del proyecto, la tecnología de detección de incendios que se evalúa y las hipótesis del estudio de detección.
- Puntual evalúa la Coverage geográfica en puntos concretos del Mapping, sin dar medidas al fuego.
- Area de Fire (fija) evalúa un fuego de medidas dadas con una parte visible exigida constante, sea cual sea la distancia.
- Area de Fire (variable) evalúa un fuego de medidas dadas con un requisito de visibilidad que depende de la distancia, con un límite mínimo indicado.
Estos métodos son formas distintas de calcular la Coverage de detección de incendios. No hay que dar por hecho que los resultados de métodos distintos son equivalentes, porque los criterios de detección no son los mismos.
Atención
Elija el método de cálculo adecuado y ajuste sus datos antes de hacer un Fire Mapping detallado. Si cambia el método o sus datos más adelante, se vuelven a calcular todas las Configurations de Fire del Area actual.
Temas relacionados
- Fire Detectors — entender el campo de visión (FOV), la curvatura, el alcance de detección y el comportamiento a corta distancia de los Detectors.
- Configuración del Area — ajustar el método de cálculo de Fire y los modelos de Detector disponibles para un Area.