Méthodes de calcul Fire
Le Fire Mapping répond à une question essentielle en chaque point du Mapping : un Fire Detector détecterait-il un feu à cet endroit ?
Kryptos propose trois méthodes de calcul Fire : Ponctuel, Area de Fire (fixe) et Area de Fire (variable). Elles diffèrent par la façon dont un feu est détecté et, pour les méthodes Fire Area, par la part du feu qu'un Detector doit voir pour que ce feu soit considéré comme détecté.
Le choix de la méthode change la Coverage de détection obtenue. Il doit refléter la philosophie de sécurité du projet et ses exigences de détection incendie.
Attention
La méthode de calcul se règle séparément pour chaque Area, dans Méthode de détection Fire des Paramètres de l'Area. Changer la méthode ou l'un de ses paramètres recalcule toutes les Configurations Fire de cette Area.
Ponctuel
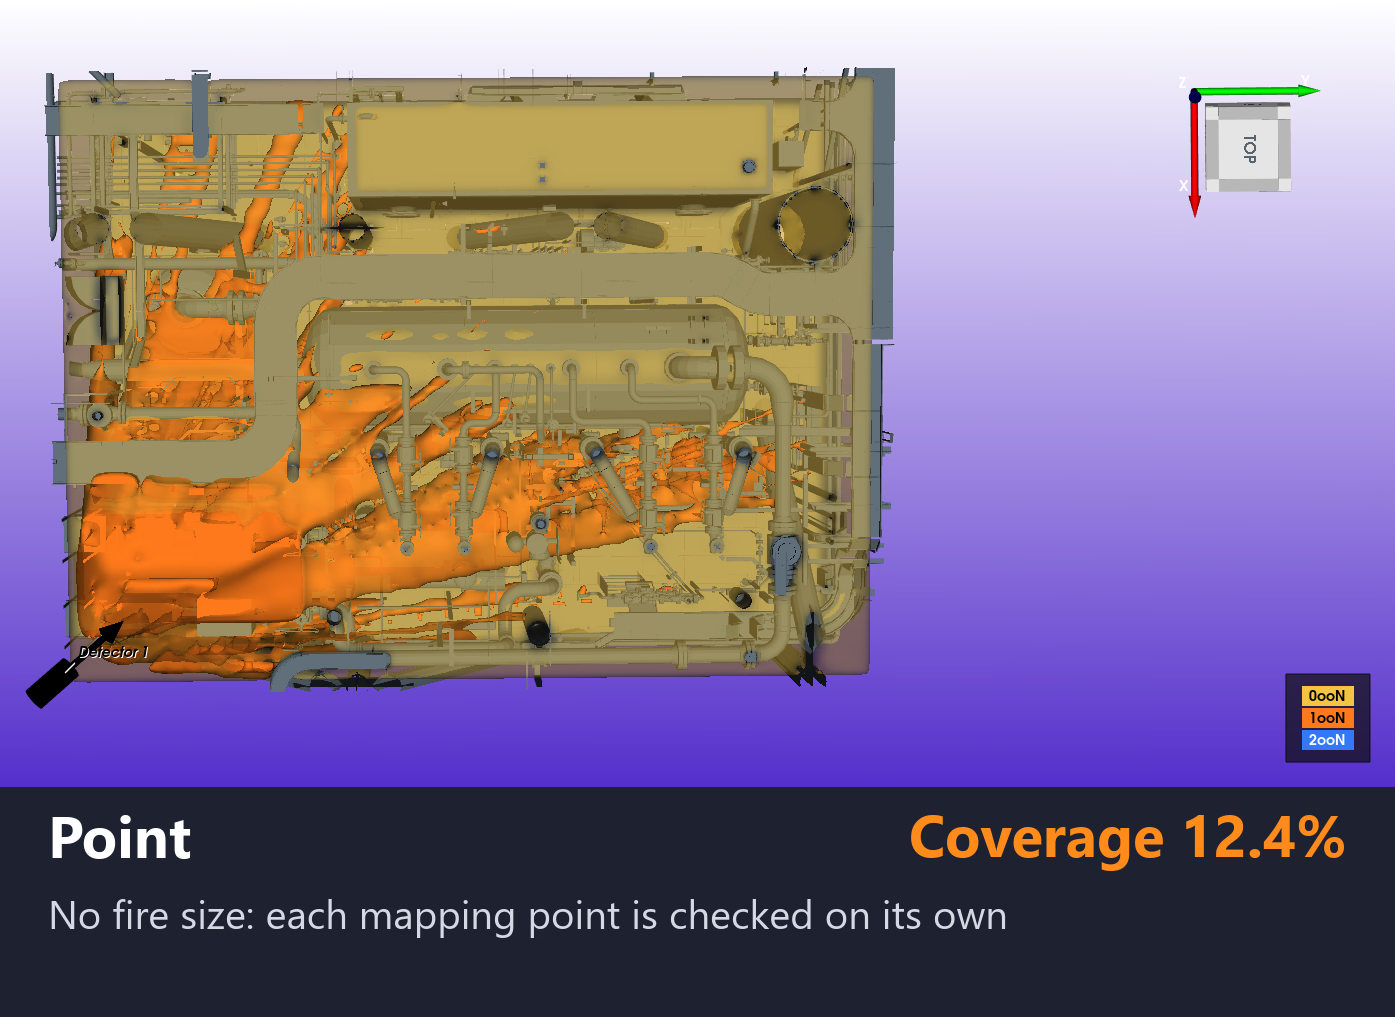
La méthode Ponctuel détermine la Coverage géographique en divisant le volume du Risk Grade en un ensemble de points du Mapping très rapprochés. Ces points sont les endroits où la Coverage est évaluée ; ils ne représentent ni la taille ni la forme d'un feu.
Kryptos évalue les points du Risk Grade qui se trouvent en dehors de la Geometry 3D de l'installation. L'écart entre les points est de 0,1 m le long des axes X et Y, et de 0,25 m le long de l'axe vertical Z.
En chaque point du Mapping, Kryptos vérifie si un Detector voit le point en ligne directe, et si le point se trouve dans la portée de détection du Detector pour le Risk Grade concerné.
Un point n'est couvert que si ces deux conditions sont remplies. Sinon, il n'est pas couvert par ce Detector. Un point ne peut pas être couvert à moitié.
La Coverage de détection globale est tout simplement le pourcentage des points du Mapping concernés qui sont couverts par les Detectors de la Configuration.
Caractéristiques
- Représentation du feu : un simple point, sans dimensions de feu.
- Condition de visibilité : le point du Mapping doit être visible par le Detector.
- Portée de détection : le point doit être dans la portée applicable du Detector.
La méthode Point est utile quand l'étude doit déterminer la Coverage géographique sans représenter un feu de taille donnée.
Area de Fire (fixe)
La méthode Area de Fire (fixe) tient compte de la taille réelle d'un feu vu par le Detector, au lieu de traiter chaque point séparément pour la détection.
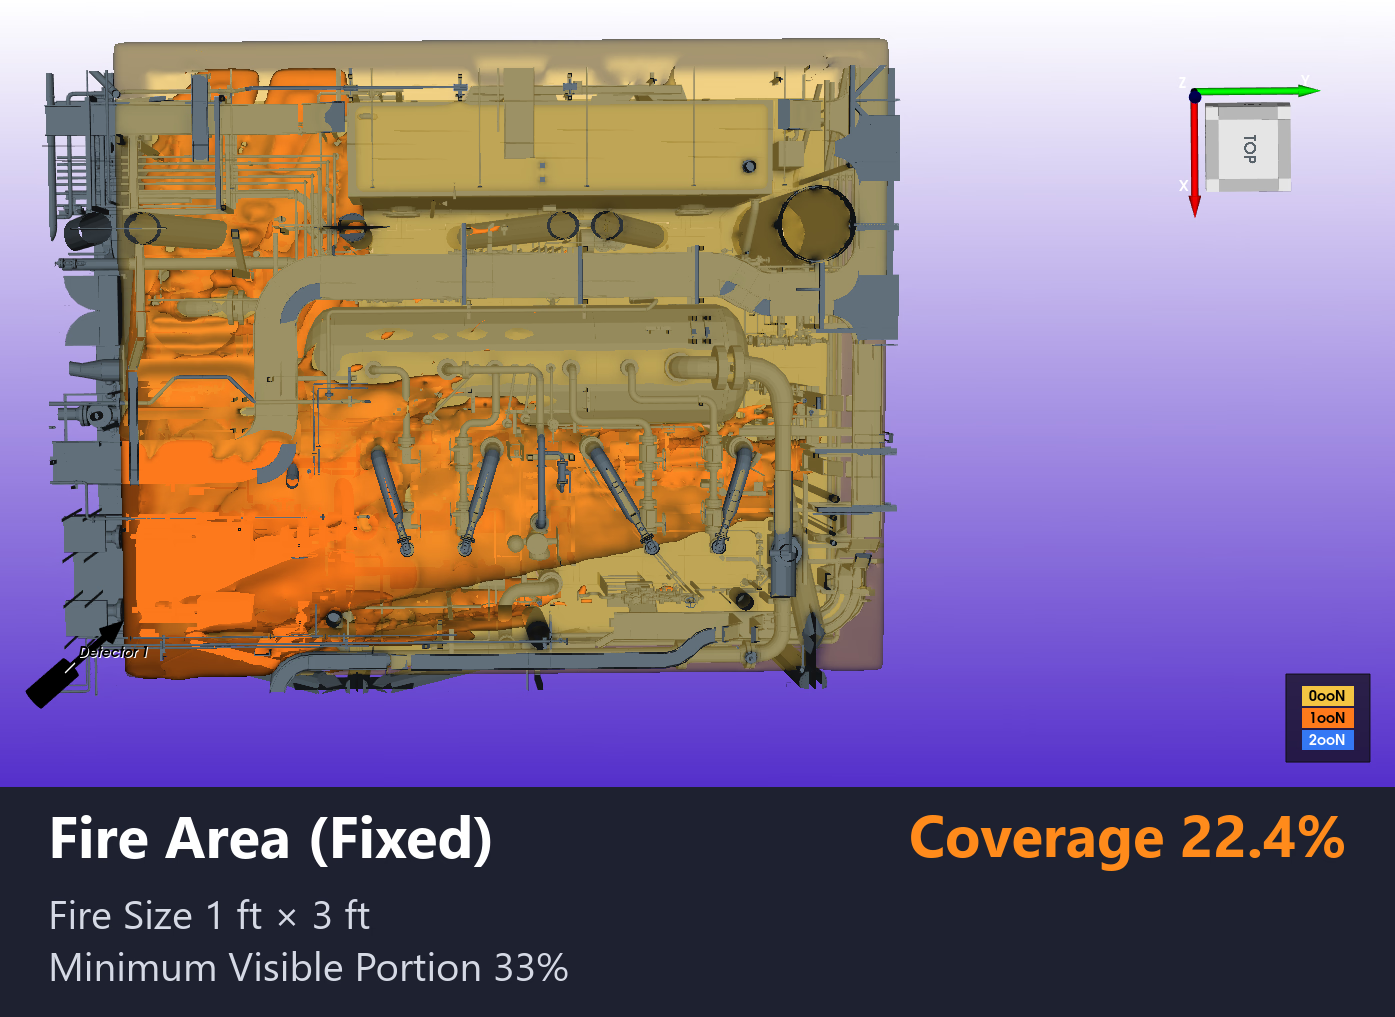
En chaque point du Mapping, Kryptos évalue une surface de feu rectangulaire définie par la Taille du Fire, donnée en largeur et en hauteur. Le Detector doit voir une part suffisante de cette surface pour que le feu soit considéré comme détecté.
La part visible exigée est fixée par Part visible minimale (%). Contrairement à la méthode variable, cette exigence reste la même, quelle que soit la distance entre le feu et le Detector.
Par exemple, si la part visible exigée est de 100 %, toute la surface de feu définie doit être visible par le Detector. Si elle est de 50 %, au moins la moitié de la surface de feu doit être visible, en respectant la portée de détection du Detector et les autres critères de détection applicables.
Caractéristiques
- Représentation du feu : une surface de feu rectangulaire, de largeur et de hauteur données.
- Condition de visibilité : une part donnée de la surface de feu doit être visible pour que la détection réussisse.
- Effet de la distance : la part visible exigée reste la même à toutes les distances. Un feu proche du Detector et un feu éloigné (tous deux dans la portée du Detector) doivent montrer la même part visible (%) de leur surface pour être considérés comme détectés.
- Portée de détection : le feu doit quand même se trouver dans la portée de détection applicable du Detector.
La méthode fixe convient quand la philosophie de sécurité du projet fixe une exigence de visibilité constante pour la taille de feu étudiée.
Astuce
La part visible exigée doit être choisie selon la philosophie de détection incendie du projet. Une exigence de 100 % est plus stricte vis-à-vis des obstacles qu'un pourcentage plus faible, qui accepte qu'une partie de la surface de feu soit cachée.
Area de Fire (variable)
La méthode Area de Fire (variable) représente elle aussi un feu par un rectangle de largeur et de hauteur données. Mais, contrairement à la méthode fixe, la part de la surface de feu que le Detector doit voir change avec la distance entre le feu et le Detector.
Cette méthode tient compte d'une loi physique simple : le rayonnement reçu par un Detector diminue avec le carré de la distance (loi de l'inverse du carré). Plus un feu est proche du Detector, plus le rayonnement reçu est fort. Une plus petite part visible du feu peut donc suffire pour le détecter à courte distance.
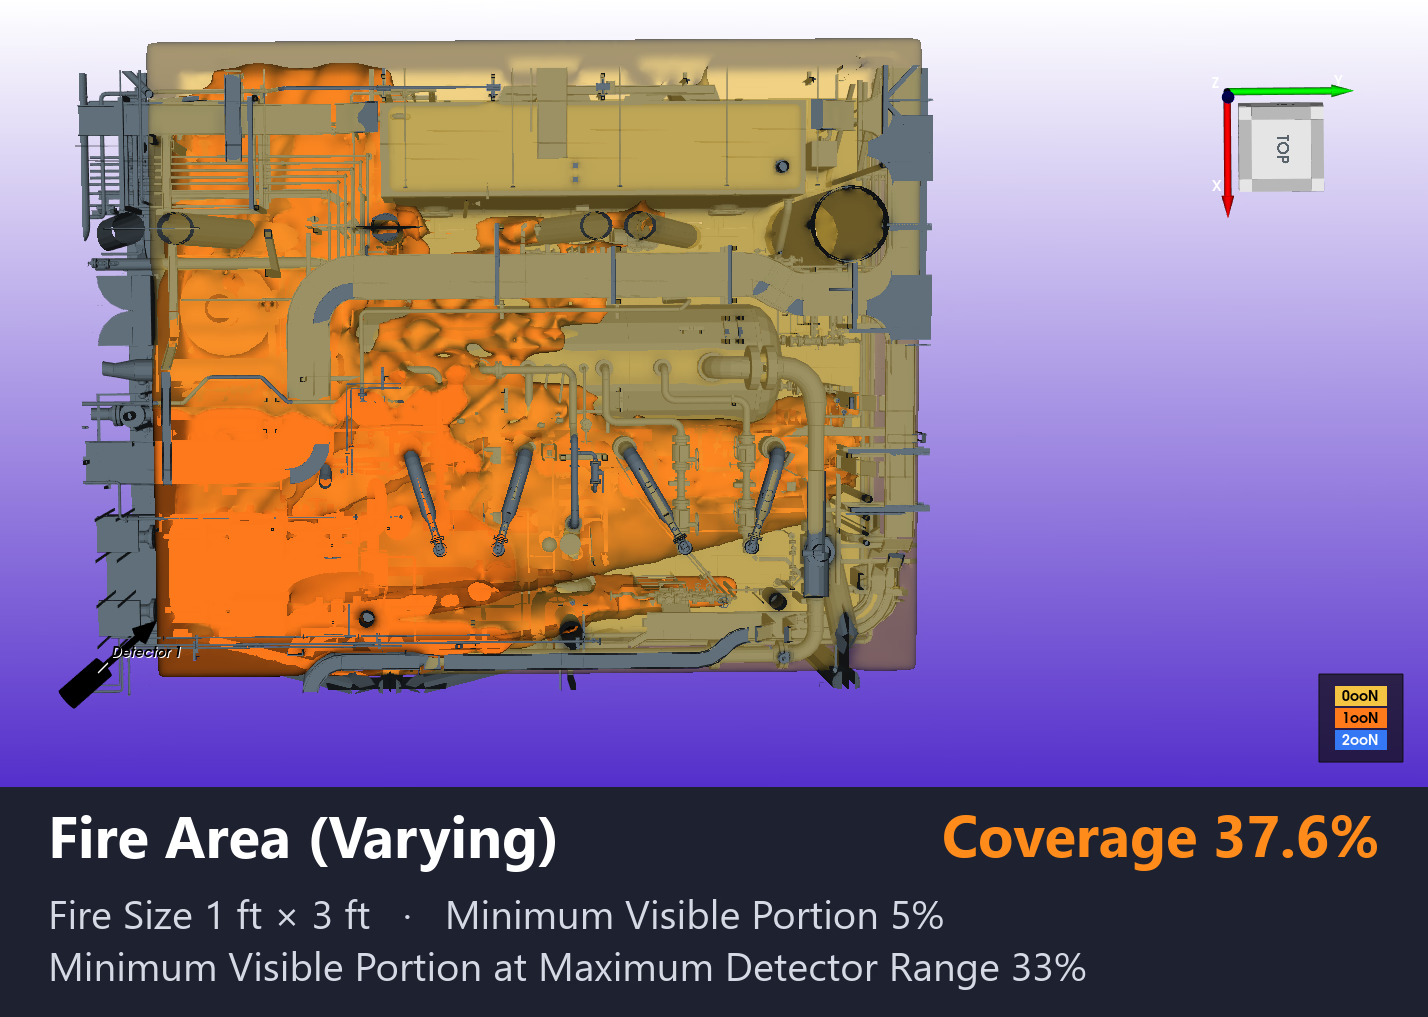
La part visible exigée est fixée à la portée de détection maximale du Detector, puis diminue à mesure que le feu se rapproche. Kryptos applique aussi une exigence de visibilité minimale, choisie par l'utilisateur, pour que la part visible exigée ne descende pas sous une valeur donnée à courte distance.
Paramètres
La méthode Fire Area (variable) utilise les paramètres suivants :
- Taille du Fire — définit la largeur et la hauteur de la surface de feu évaluée en chaque point du Mapping.
- Part visible minimale (%) à la portée maximale du Detector — la plus petite part de la surface de feu qui doit être visible quand le feu se trouve à la portée de détection maximale du Detector.
- Part visible minimale (%) — la limite basse de la part visible exigée quand le feu se rapproche du Detector.
Comment l'exigence change avec la distance
La méthode Fire Area (variable) utilise la loi de l'inverse du carré pour ajuster la part visible exigée selon la distance entre le feu et le Detector. L'exigence est fixée à la portée de détection maximale du Detector et diminue à mesure que le feu se rapproche.
Le calcul suit trois principes :
- À la portée de détection maximale, la part visible exigée est celle de Part visible minimale (%) à la portée maximale du Detector.
- À plus courte distance, la part visible exigée diminue selon la loi de l'inverse du carré. Par exemple, à la moitié de la portée maximale, l'exigence calculée vaut le quart de la valeur donnée à la portée maximale, avant application de la limite minimale.
- À distance encore plus courte, la Part visible minimale (%) choisie par l'utilisateur sert de plancher. La part visible exigée ne peut pas descendre en dessous de cette valeur, même si le feu est tout près du Detector.
Par exemple, supposons les valeurs suivantes :
- Part visible minimale (%) à la portée maximale du Detector : 100 %
- Part visible minimale (%) : 25 %
- Portée maximale du Detector : 40 m
À la portée maximale de 40 m, la part visible exigée est de 100 %. À 20 m, soit la moitié de la portée maximale, la loi de l'inverse du carré ramène l'exigence calculée à 25 %. À moins de 20 m, l'exigence calculée passerait sous 25 % : le plancher de visibilité minimale la maintient donc à 25 %.
Ainsi, la part visible exigée diminue avec la distance, sans jamais descendre sous le minimum fixé par l'utilisateur.
L'exigence de visibilité et la portée de détection sont deux choses distinctes. Réduire la part visible exigée permet de détecter un feu dont une plus grande partie est cachée, mais n'augmente pas la portée de détection maximale du Detector. Un feu hors de cette portée n'est pas considéré comme couvert par le Detector.
Attention
La Part visible minimale (%) ne peut pas dépasser la Part visible minimale (%) à la portée maximale du Detector.
La méthode variable réduit la part visible exigée à mesure que le feu se rapproche du Detector, dans la limite de la visibilité minimale. Mettre le minimum au-dessus de la valeur exigée à la portée maximale irait contre ce principe : Kryptos refuse donc une telle valeur.
Astuce
La méthode variable est utile quand l'étude doit tenir compte de l'effet de la distance sur le rayonnement reçu par un Detector. L'exigence de visibilité à la portée maximale et la limite de visibilité minimale doivent être choisies selon la philosophie de sécurité du projet.
Comparer les trois méthodes
| Caractéristique | Point | Fire Area (fixe) | Fire Area (variable) |
|---|---|---|---|
| Représentation du feu | Un seul point du Mapping | Une surface de feu rectangulaire | Une surface de feu rectangulaire |
| Dimensions du feu nécessaires | Non | Oui | Oui |
| Condition de visibilité par le Detector | Le point du Mapping doit être visible | Une part donnée de la surface de feu doit être visible | Une part de la surface de feu, qui dépend de la distance, doit être visible |
| L'exigence change avec la distance | Sans objet | Non | Oui, selon la loi de l'inverse du carré, avec un plancher de visibilité minimale |
| Limite de visibilité minimale | Sans objet | La part visible exigée, fixe | Oui |
| Portée de détection respectée | Oui | Oui | Oui |
Les images ci-dessous montrent la Coverage d'un même Detector sur un même Risk Grade avec chaque méthode. La méthode, la Coverage et les paramètres utilisés sont indiqués sous chaque image.
Choisir une méthode de calcul Fire
Le choix de la méthode de calcul doit reposer sur la philosophie de sécurité du projet, la technologie de détection incendie étudiée et les hypothèses de l'étude de détection.
- Ponctuel évalue la Coverage géographique en des points précis du Mapping, sans donner de dimensions au feu.
- Area de Fire (fixe) évalue un feu de dimensions données avec une part visible exigée constante, quelle que soit la distance.
- Area de Fire (variable) évalue un feu de dimensions données avec une exigence de visibilité qui dépend de la distance, avec une limite minimale fixée.
Ces méthodes sont des façons différentes de déterminer la Coverage de détection incendie. Les résultats obtenus avec des méthodes différentes ne doivent pas être considérés comme directement équivalents, car les critères de détection ne sont pas les mêmes.
Attention
Choisissez la méthode de calcul adaptée et réglez ses paramètres avant de faire un Fire Mapping détaillé. Changer la méthode ou ses paramètres plus tard recalcule toutes les Configurations Fire de l'Area en cours.
Voir aussi
- Fire Detectors — comprendre le champ de vision (FOV), la courbure, la portée de détection et le comportement à courte distance des Detectors.
- Paramètres de l'Area — régler la méthode de calcul Fire et les modèles de Detector disponibles pour une Area.